
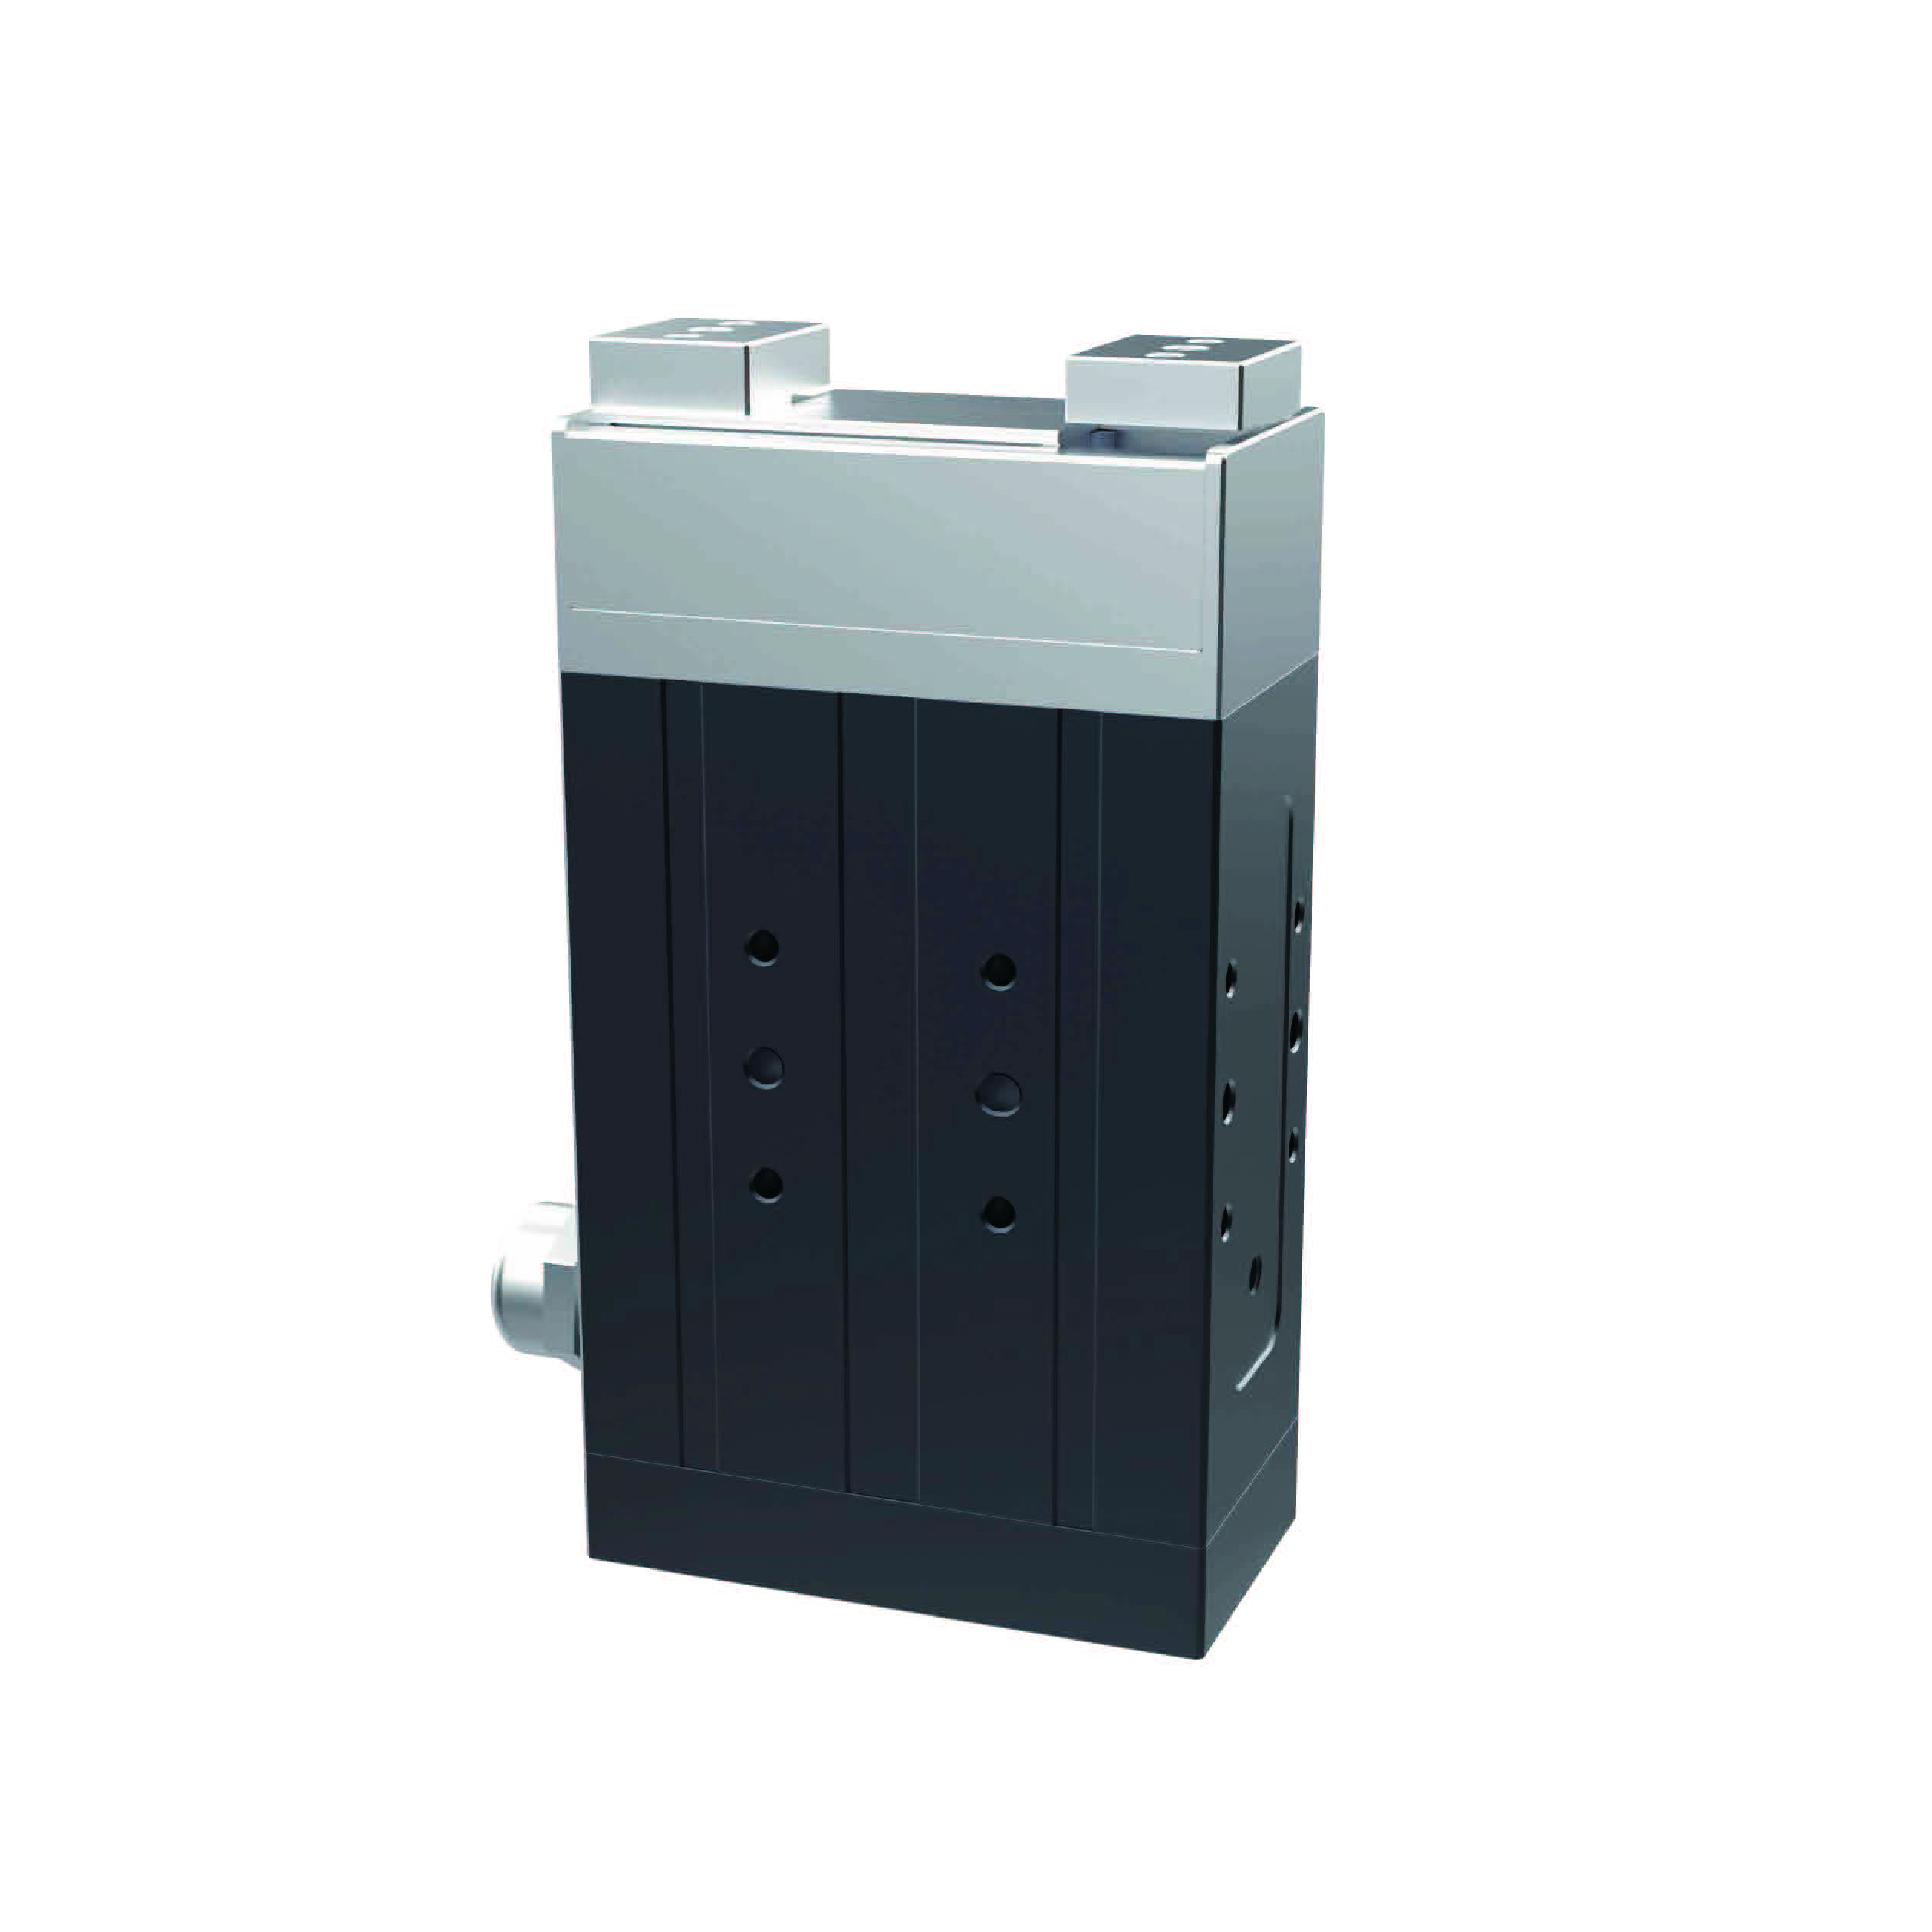
HITBOT ELEKTRISCH GREIFFER SERIE – Z-EFG-26P Parallel Elektresch Gräifer
Haaptkategorie
Industriellen Roboterarm / Kollaborativen Roboterarm / Elektresche Grëffer / Intelligenten Aktuator / Automatiséierungsléisungen
Applikatioun
D'Robotergräifer vun der SCIC Z-EFG Serie si kleng a mat engem agebaute Servosystem, wat et erméiglecht, eng präzis Kontroll vu Geschwindegkeet, Positioun a Spannkraaft z'erreechen. Dat modernt Gräifsystem vu SCIC fir Automatiséierungsléisungen erméiglecht Iech nei Méiglechkeeten fir d'Automatiséierung vun Aufgaben, déi Dir ni fir méiglech gehalen hutt.
Liichtfleck
·Greifer-Drop-Detektioun, Flächenausgabfunktioun
·Kraaft, Positioun a Geschwindegkeet kënnen iwwer Modbus präzis kontrolléiert ginn
· Laang Liewensdauer: Zéngmillioune Zyklen, déi Loftklauen iwwertreffen
·Agebaute Controller: kleng Gréisst, einfach Integratioun
·Kontrollmodus: 485 (Modbus RTU), I/O
● Fërderung vun enger Revolutioun beim Ersatz vu pneumatesche Grëffer duerch elektresch Grëffer, den éischten elektresche Grëffer mat integréiertem Servosystem a China.
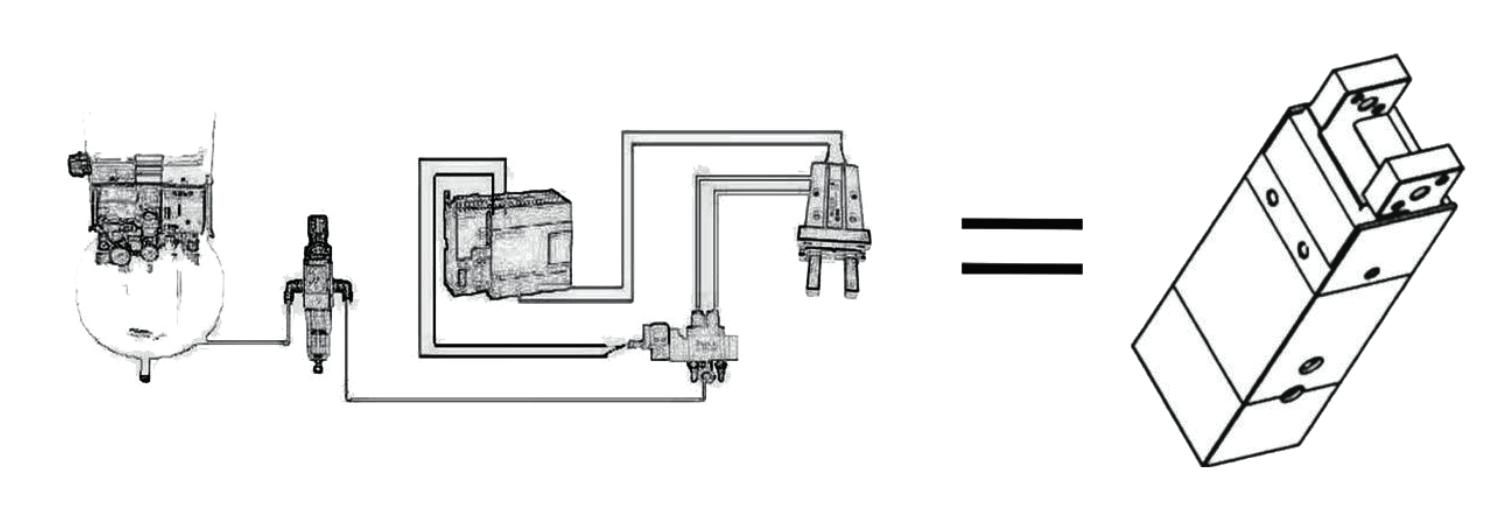
● Perfekten Ersatz fir Loftkompressor + Filter + Magnetventil + Drosselventil + pneumatesche Grëff
● Liewensdauer vu ville Zyklen, am Aklang mam traditionelle japanesche Zylinder
Spezifikatiounsparameter
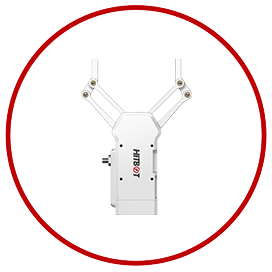
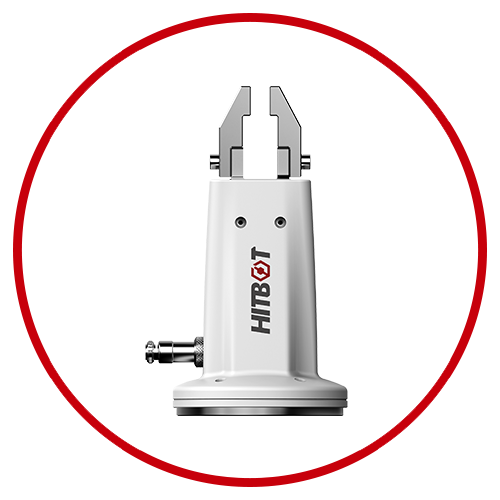
Den Z-EFG-26P ass e elektresche Parallelgräifer mat 2 Fanger, kleng awer staark fir vill mëll Objeten ze gräifen, wéi Eeër, Päifen, elektronesch Komponenten, etc.
● Den elektresche Grëffer Z-EFG-26P huet en agebauten Controller.
●Seng Schlagkraaft a seng Grëffkraaft sinn justierbar.
●Terminale kënnen ersat ginn, fir sech un ënnerschiddlech Ufuerderungen unzepassen.
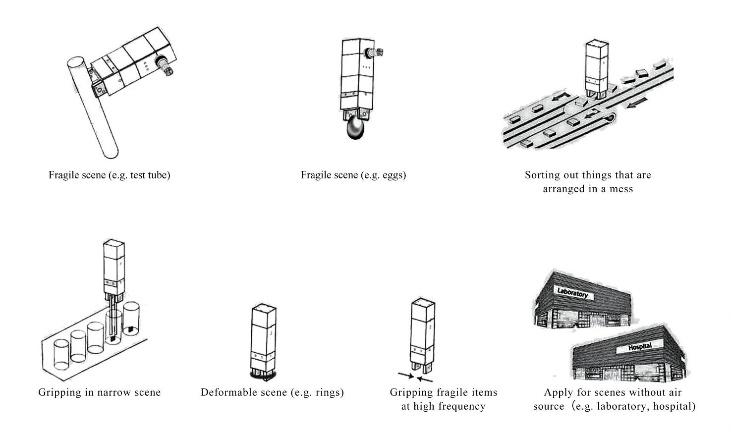
●Huelt liicht fragil an deforméierbar Objeten op, wéi Eeër, Reagenzglieser, Réng, etc.
●Gëeegent fir Szenen ouni Loftquellen (wéi Laboratoiren a Spideeler).
| Modell Nr. Z-EFG-26P | Parameteren |
| Total Schlaganfall | 26mm (justierbar) |
| Grëffkraaft | 15~50N (justierbar) |
| Widderhuelbarkeet | ±0,02 mm |
| Recommandéiert Grëffgewiicht | Maximal 1 kg |
| Transmissioun Modus | Zännradgestänge + Kräizrollenféierung |
| Fettopfëllung vu bewegende Komponenten | All sechs Méint oder 1 Millioun Beweegungen / Zäit |
| Zäit vun der Bewegung vun engem Schlag an enger Richtung | 0,3 Sekonnen |
| Betribstemperaturberäich | 5-55℃ |
| Betribsfiichtegkeetsberäich | RH35-80(Kee Frascht) |
| Bewegungsmodus | Zwee Fanger beweege sech horizontal |
| Schlagkontroll | Verstellbar |
| Astellung vun der Spannkraaft | Verstellbar |
| Gewiicht | 0,5 kg |
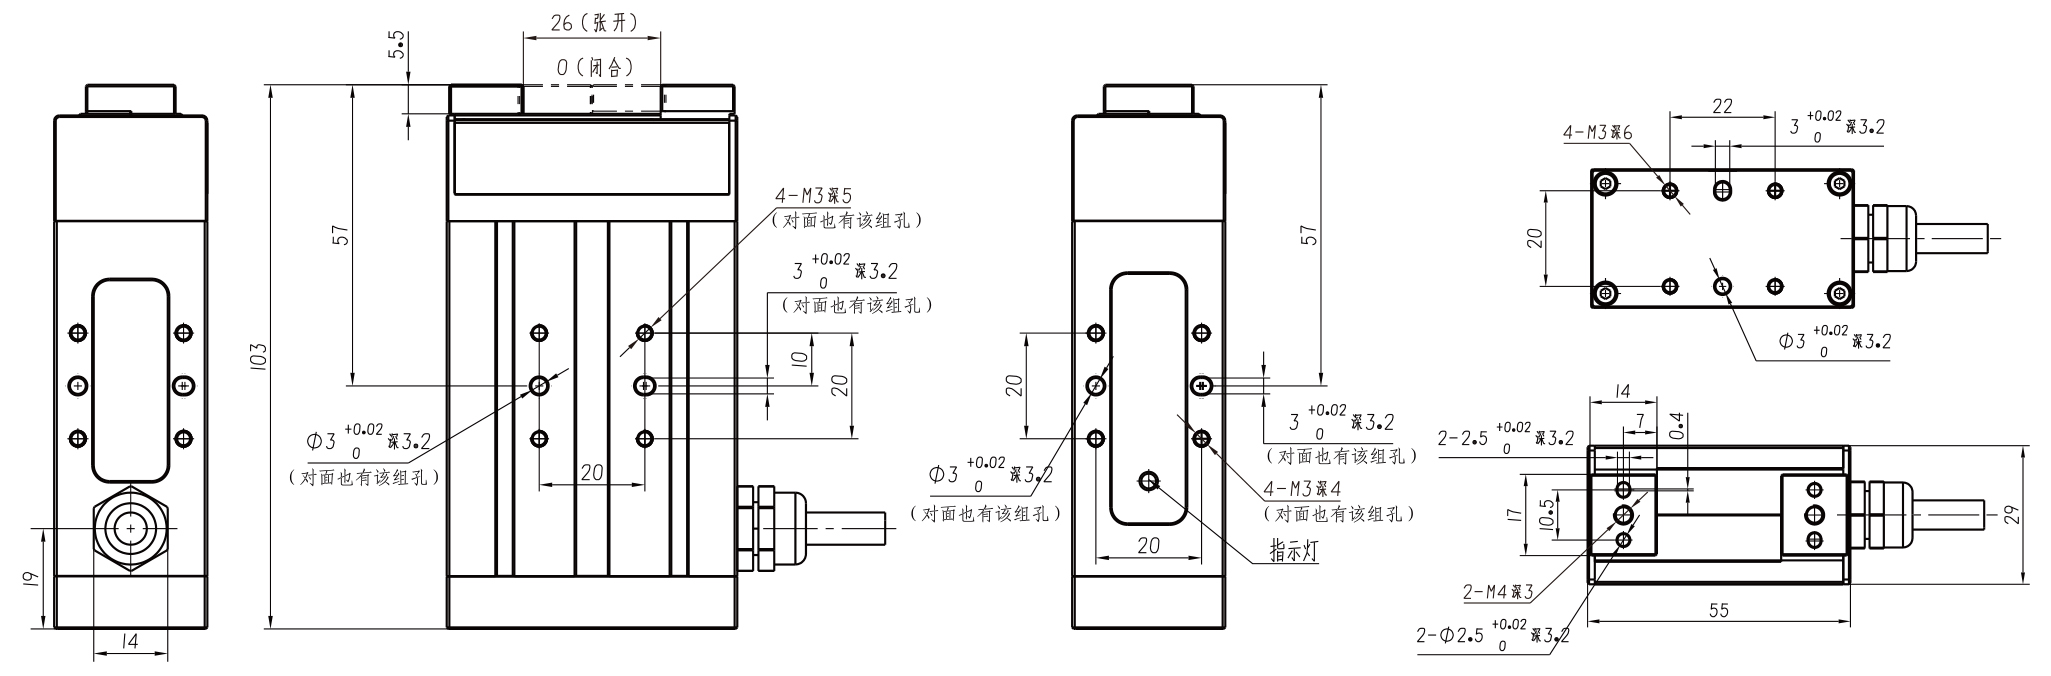
| Dimensiounen(L*B*H) | 55*29*103mm |
| Placement vum Controller | Agebaut |
| Kraaft | 10W |
| Motortyp | Gläichstroum ouni Bürsten |
| Spëtzestroum | 1A |
| Nennspannung | 24V |
| Standby-Stroum | 0,2A |
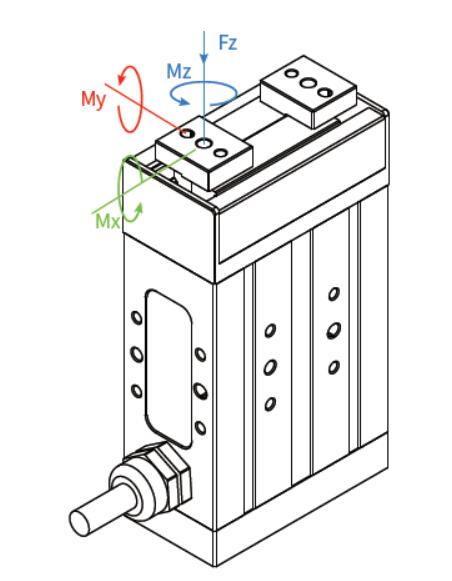
| Zulässlech statesch Belaaschtung a vertikaler Richtung | |
| Fz: | 250N |
| Zulässegt Dréimoment | |
| Mx: | 2,4 Nm |
| Mäin: | 2,6 Nm |
| Mz: | 2 Nm |
Dimensiounsinstallatiounsdiagramm
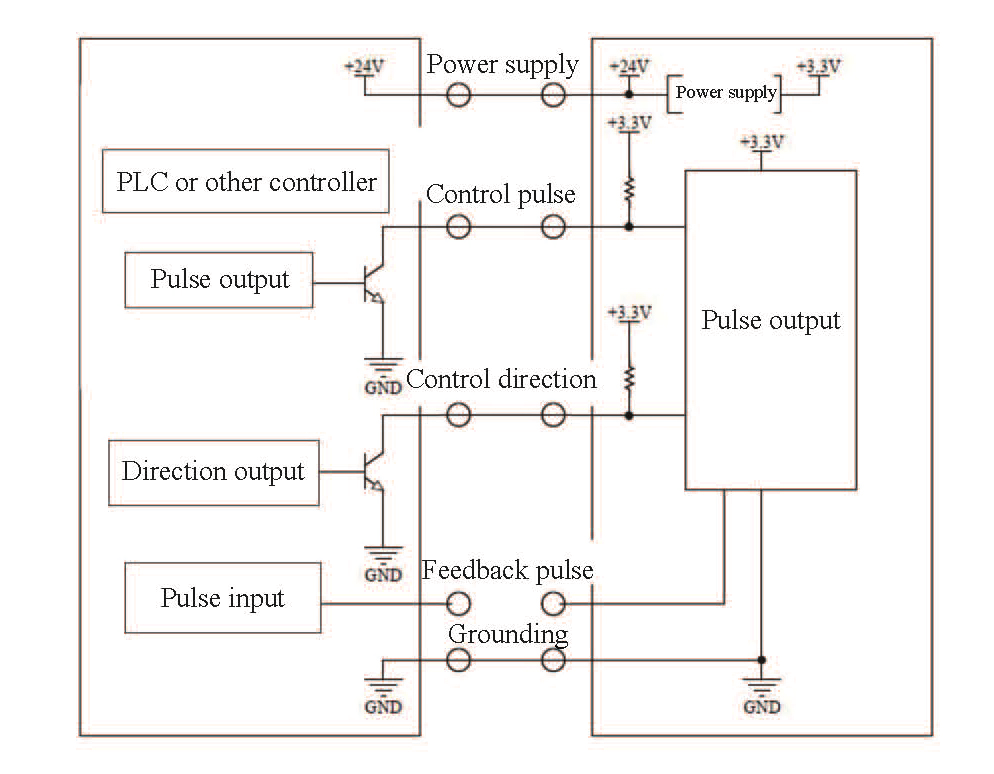
Elektresch Parameteren
Nennspannung 24±2V
Stroum 0,4A
Eis Entreprise
Produktkategorien
-

DH ROBOTICS SERVO ELEKTRISCH GRËIFER PGC SERIE –...
-

DH ROBOTICS SERVO ELEKTRISCH GRËIFER RGD SERIE –...
-
HITBOT ELEKTRISCH GRÉIFSERIE – Z-ERG-20-100 R...
-

DH ROBOTICS SERVO ELEKTRISCH GRËIFER PGHL SERIE ...
-
Kollaborative Robotergriffer – ISC Inner S...
-

DH ROBOTICS SERVO ELEKTRISCH GRËIFER RGI SERIE –...